Solution personnalisée de caméra motorisée pour un système australien de surveillance des renards embarqué sur véhicule
Présentation de la solution
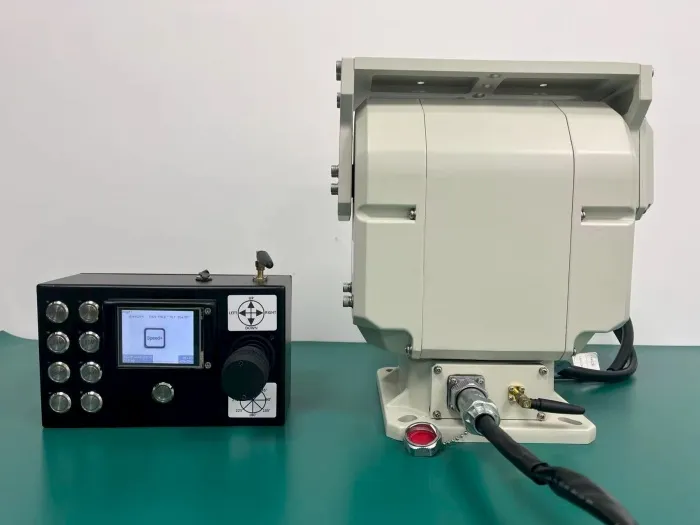
Conçu pour l'observation nocturne de la faune, la solution de ZIWIN conserve le projecteur et la caméra infrarouge existants du client tout en intégrant une tourelle panoramique-inclinaison de 35 kg, deux alimentations indépendantes, une commande par manette sans fil, deux itinéraires de patrouille personnalisés et un affichage en temps réel des coordonnées d'angle. Elle fait passer l'équipement externe du pointage manuel à une commande sans fil embarquée, un balayage automatisé et un positionnement reproductible.
Lieu du projet : Australie
Application : Surveillance embarquée de la faune et détection et observation nocturnes des renards
Équipement existant conservé : Projecteur et caméra thermique existants du client
Système principal : Tourelle panoramique-inclinaison ZIWIN de 35 kg et un contrôleur clavier sans fil personnalisé
Contexte de l'application : Poursuivre le suivi après la détection nocturne
Les renards sont fréquemment actifs dans certaines régions d'Australie et peuvent menacer la volaille, le bétail et l'environnement écologique local. La première étape pour le personnel de surveillance nocturne consiste à détecter une signature thermique. L'équipement doit également être rapidement réorienté, poursuivre le balayage des zones importantes et revenir à une position d'observation précédente après la disparition temporaire d'une cible.
Notre client dispose déjà d'un projecteur et d'une caméra thermique embarquée. Mais plusieurs problèmes doivent être résolus, notamment le pointage manuel inefficace, la charge du balayage répétitif, l'impossibilité de confirmer la direction d'observation exacte après l'arrêt du système, et le contrôle séparé des différents dispositifs de charge utile.
L'ancienne solution de notre client : Utilisation d'une poignée mécanique pour contrôler la direction de l'équipement externe
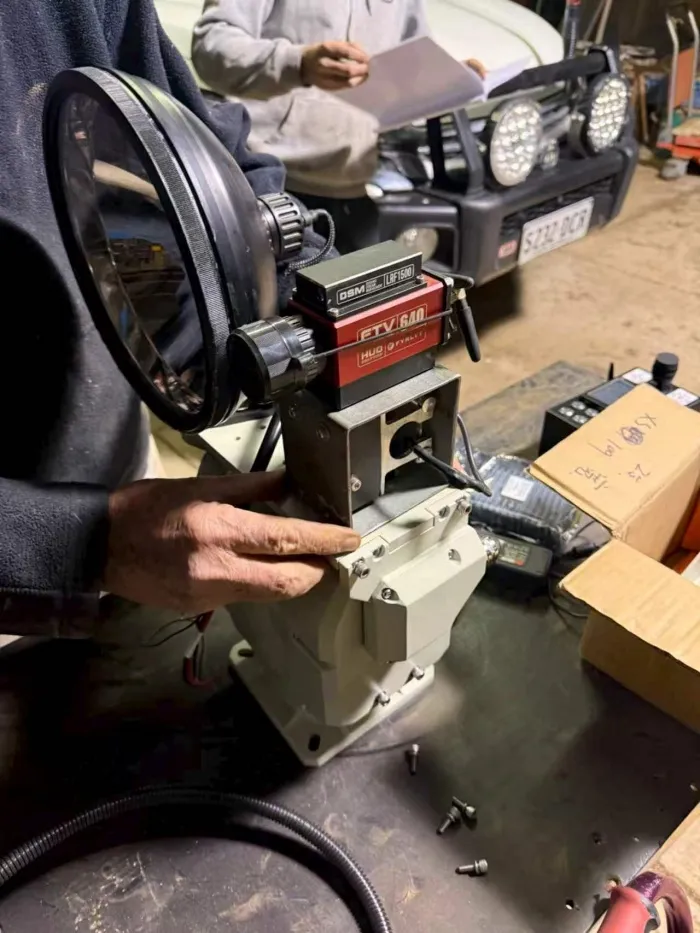
D'après les images du système d'origine fournies par le client et les informations publiques disponibles sur le site web de FYRLYT, le système se composait d'une caméra thermique FTV-640, d'un module d'alimentation, de supports de fixation, d'une unité d'éclairage HELLFYR 12000 et d'une poignée de commande FYRSTIK. La poignée verticale mise en évidence par le cadre rouge sur l'image traversait le toit du véhicule, permettant à l'opérateur d'ajuster manuellement la direction d'observation de l'équipement d'éclairage et de thermographie externe.
Il faut expliquer que le FYRSTIK n’est pas simplement une poignée filaire conventionnelle. D’après le site web de l’entreprise FYRLYT, il propose une connectivité lumineuse sans fil, l’activation à distance de l’éclairage par RF, un amortissement réglable et une conception équilibrée. Mais ces fonctions sans fil sont principalement utilisées pour la connexion de l’éclairage et le contrôle marche/arrêt ; la page produit montre encore le réglage directionnel comme une opération mécanique manuelle effectuée au moyen de la poignée.
Les limites de l’ancienne solution
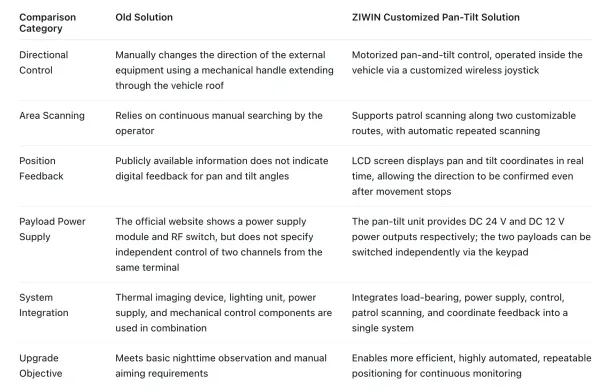
L’ancienne solution reposant sur l’utilisation manuelle d’une poignée mécanique ne permet pas d’effectuer facilement un balayage automatisé et répétable, et elle manque de retour directionnel numérique ainsi que de commandes centralisées. L’installation à travers le toit limite également la position et l’espace de l’opérateur. Cela ne remet pas en cause les performances de l’ancien produit, mais vise à montrer qu’une solution mécanique manuelle ne peut pas répondre pleinement aux nouvelles exigences en matière de patrouille automatique, de retour de coordonnées et d’intégration système plus poussée.
La solution de personnalisation de ZIWIN : contrôle directionnel, alimentation, patrouille et positionnement en un seul terminal
À partir d’une tête panoramique-inclinable de 35 kg, nous avons conçu une structure de montage à deux dispositifs pour le projecteur et la caméra thermique du client, avec des interfaces d’alimentation et de commande personnalisées adaptées à leurs exigences de tension respectives. Nous avons utilisé un contrôleur clavier sans fil personnalisé dans le véhicule du client ; l’opérateur peut contrôler la direction de la tête panoramique-inclinable, allumer ou éteindre indépendamment les deux dispositifs, activer des itinéraires de patrouille et consulter les coordonnées d’angle.
1. Alimentation et commutation indépendantes pour les deux dispositifs
L’unité panoramique-inclinable fournit une alimentation de 24 V CC au projecteur et une alimentation de 12 V CC à la caméra thermique. Les deux sorties d’alimentation fonctionnent séparément, avec des boutons marche/arrêt distincts sur le contrôleur sans fil. Le client peut activer uniquement la caméra thermique pour une observation discrète ou allumer séparément l’unité d’éclairage lorsqu’un éclairage supplémentaire est nécessaire, évitant ainsi une consommation d’énergie inutile.
2. Contrôleur clavier sans fil personnalisé pour un contrôle directionnel flexible depuis le véhicule
Le contrôleur clavier personnalisé utilise une interface à joystick pour commander sans fil les mouvements panoramique et d’inclinaison de l’unité panoramique-inclinable, ainsi que sa vitesse. Au lieu d’ajuster continuellement une poignée mécanique, le client peut rechercher, suivre et affiner la direction de visée depuis une position plus confortable à l’intérieur du véhicule.
3. Deux itinéraires de patrouille personnalisables pour un balayage automatique de l’environnement
Ce système peut enregistrer et activer deux itinéraires de patrouille personnalisés. Le client peut configurer différents parcours de balayage pour les bords de route, les clôtures, les limites de pâturage ou d'autres zones prioritaires, permettant à l'unité panoramique-inclinable de se déplacer automatiquement selon une séquence définie de positions panoramiques et d'inclinaison prédéfinies. Le client peut basculer flexiblement entre l'observation manuelle et la patrouille automatique selon les besoins opérationnels.
4. Coordonnées panoramiques et d'inclinaison en temps réel sur l'écran LCD
Le contrôleur à clavier sans fil avec écran LCD affiche les coordonnées panoramiques et d'inclinaison de l'unité panoramique-inclinable en temps réel. Même après l'arrêt du mouvement de l'unité, notre client peut identifier sa direction actuelle à tout moment. Lorsqu'une cible est détectée, les coordonnées peuvent également être enregistrées pour un examen ultérieur, l'optimisation de l'itinéraire de patrouille ou le retour aux zones d'observation clés.
Procédure d'utilisation de la solution personnalisée
Démarrer le système : Utilisez le contrôleur à clavier sans fil pour allumer séparément la caméra thermique et le projecteur. Selon les conditions d'utilisation, ils peuvent être utilisés individuellement ou simultanément.
Recherche rapide : Utilisez le contrôleur à clavier pour contrôler les mouvements panoramiques et d'inclinaison afin d'observer manuellement la zone entourant le véhicule.
Balayage automatique : Activez l'itinéraire de patrouille 1 ou 2 pour balayer automatiquement la zone prédéfinie.
Confirmation de la cible : Une fois une cible potentielle trouvée, quittez le mode patrouille et utilisez le contrôleur à clavier pour un ajustement précis et un suivi continu.
Enregistrement de la position : Lisez les coordonnées panoramiques et d'inclinaison actuelles sur l'écran LCD. Si la cible s'éloigne, les coordonnées enregistrées peuvent être utilisées pour revenir et vérifier à nouveau la même direction.
Composants du système et personnalisation
ZIWIN 35 kg tourelle pan-tilt et contrôleur à clavier sans fil personnalisé
Structure de montage à double charge utile et d'équilibrage du centre de gravité pour le projecteur et la caméra thermique
Interfaces d'alimentation à double canal DC 24 V et DC 12 V à contrôle indépendant
Contrôleur à clavier sans fil avec joystick, interrupteurs d'alimentation indépendants et écran LCD
Logique de contrôle prenant en charge deux itinéraires de patrouille personnalisables
Installation embarquée, prévention des interférences de câbles et intégration et mise en service complètes du système
Avantages de la solution
1.Réduit la charge de travail du client liée au balayage manuel prolongé tout en améliorant la cohérence de la couverture dans les zones principales.
2.Remplace l'estimation de direction par un positionnement basé sur des coordonnées, permettant d'enregistrer, de consulter et de retrouver avec précision les directions des cibles.
3.Intègre le contrôle de l'alimentation, le contrôle directionnel, le balayage de patrouille et le retour d'état dans un seul contrôleur à clavier sans fil, simplifiant ainsi le processus d'utilisation.
4.Conserve le projecteur et la caméra thermique existants du client, évitant ainsi un réinvestissement inutile dans un système de surveillance entièrement nouveau.
5.Adapte la capacité de charge utile, la structure de montage, l'alimentation en tension et la logique de commande afin de garantir que la version standard de l'unité pan-tilt soit parfaitement adaptée aux applications de surveillance nocturne embarquées sur véhicule.
De « Voir la cible » à « Visée précise, couverture complète et contrôle fiable »
Cette solution personnalisée n'est pas un simple remplacement de l'ancien équipement du client. Elle conserve la charge utile de haute qualité composée du projecteur et de la caméra thermique du client, tout en ajoutant un contrôle directionnel motorisé, un balayage automatique, une alimentation électrique indépendante et un retour de position.
Cette solution peut également être adaptée à l'observation de la faune, aux patrouilles agricoles, à la sécurité embarquée sur véhicule et à d'autres applications nécessitant le contrôle à distance de plusieurs charges utiles. La personnalisation est possible en fonction des dimensions, du poids, des exigences de tension et de la méthode de contrôle de l'équipement.
Si votre projet nécessite également un montage multi-charges utiles, des alimentations électriques indépendantes, un contrôle sans fil, un balayage automatique de patrouille ou un retour de position angulaire, veuillez contacter ZIWIN. sales@ziwincctv.com Nous serons ravis de collaborer avec vous pour évaluer la solution d'unité pan-tilt la mieux adaptée à votre environnement d'application spécifique.
Une unité panoramique et inclinable (PTU) est une plateforme de support motorisée qui permet à l'équipement monté de tourner horizontalement et de s'incliner verticalement.Les unités panoramiques et inclinables sont largement utilisées pour soutenir et contrôler la direction de...
De nombreux clients peuvent demander : comment choisir le bon support de caméra CCTV ? En réalité, choisir un support de caméra CCTV adapté n'est pas seulement un détail d'installation. Cela affecte directement la stabilité de la caméra, la surveillance...
We use cookies to offer you a better browsing experience, analyze site traffic and personalize content. Part of the tracking is necessary to ensure SEO effectiveness, By using this site, you agree to our use of cookies.
Visit our cookie policy to learn more.
 +86 15022658927
 sales@ziwincctv.com
 English
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية
 tiếng việt
 ไทย
 Türkçe
 Pilipino
 עברי
 Afrikaans
 Polska